



助成テーマ完了認定企業紹介 096
第114回 令和6年度 第2次
|
開発技術の概要 |
|
|
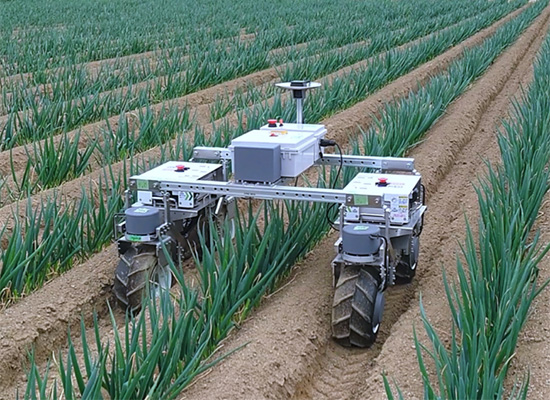
弊社は、農業の現場に残された手作業をロボットで置き換えることに取り組むスタートアップです。本開発では、畑の畝(うね)と畝の間を自動で走りながら除草する「畝間自動除草ロボット」を開発いたしました。 1. 機械化が最後まで残された「畝間の除草」 露地野菜の栽培では、畝間に生えた雑草を作物のすぐ横で刈り取る必要があります。畝の幅や形は畑ごとに異なり、同じ畑の一本の畝のなかでも変化するため、大型機械では対応できず人手に頼らざるを得ない作業として残されてきました。一方で農業従事者の平均年齢は2023年時点で68.7歳、この15年で約93万経営体が減少しています。引退した農家から農地を引き受けた経営体では1軒当たりの耕地面積がこの15年で約1.7倍に拡大しており、傾斜地や中山間地の多い日本では農地の集約にも大型機械の導入にも限界があるため、「これ以上の規模拡大は現実的に無理」という声を現場で数多く伺います。そこで弊社は「畑・畝間の除草作業をほったらかしで実現する」ことをコンセプトに開発を進めました。 2. どのような新技術か (1) 畝をまたいで2つの畝間を同時に除草する機体 当初は1つの畝間を走る細長い機体を想定していましたが、畝間の幅が一本の畝のなかで変化する畑では左右に傾いて転倒してしまう場面が多くありました。そこで単体を想定していた草刈りロボットを2台並列につなぎ、1本の畝をまたぐ構成に変更しました。車輪間隔が広がり接地面積を大きく取れたことで、畝に頼らず安定した走行が可能になりました。走行可能な畝幅は250〜650mm(5段階に設定可能)です。 (2) 不整地を走破する足回り 4輪すべてにインホイールモーター(最大出力380W)を用いた四輪駆動とし、タイヤは農業機械用の12インチのものを採用しました。各輪に独立したステアリングを設けたことで、車体の向きを変えずに360°自在に平行移動、旋回することができ、不整地の走破性を高めています。 (3) 畝の肩まで刈ることのできるアタッチメント 除草は回転刈刃で行い、刈高は0〜10cmを8段階で調整でき、刈幅は305mm×2条です。さらに、リンク機構で屈折して畝の肩(畝の側面)に密着する回転刈刃のアタッチメントを開発し、畝間の底だけでなく畝肩の除草にも対応しました。 (4) ARマーカーによる自己位置推定と経路制御 機体に搭載したカメラで畑に設置したARマーカーを読み取って自己位置を認識し、マーカーが見えない範囲ではGPSで畝端を検知します。ARマーカーは屋外でも低コストで設置が容易、かつ高精度が期待できる手法であるため、あえて古典的な方式を組み合わせる方針としました。ハイダイナミックレンジカメラの採用と、反射を抑えたマット加工のラミネートによるマーカー保護により、強い日照や影のもとでも安定した認識を実現しています。 3. その結果どのような課題が解決できたか 幅20m×奥行50mの圃場において、作業開始前の準備を行うだけで圃場全域を自動で移動しながら除草できることを確認いたしました。走行速度は平均2km/h(最大4km/h)、連続稼働時間は1時間です。これにより、畝間の除草作業の省力化という当初のねらいは、達成できたと考えております。
|
これからの計画 |
| 実際の畑での実証を通じてロボットの有用性を確認でき、農業者からも一定数の購入・運用のご希望をいただいています。10軒以上の農家を対象にヒアリングを行った結果、対象としている露地野菜ではロボットのサイズに問題はなく、8割以上の農家から今後購入の可能性があるとの回答が得られました。一般販売に向けて、量産を前提とした設計の見直し、生産体制の構築、農業経営改善効果の検証を来シーズン以降に順次進めてまいります。 |
企業からのお願い |
|
弊社は、農業者の声を直接伺いながら現場で使えるロボットをつくることを大切にしている、農業ロボットのスタートアップです。実用化に向けて、次のようなご協力をいただける方を探しております。 1. 実証にご協力いただける生産者・産地の皆さま 多様な畝幅・作物での試験を希望しております。露地野菜を中心に、圃場をお貸しいただける方、実際にお使いいただいてご意見をお寄せいただける方を募集しています。作物ごとの株元除草アタッチメントの開発に向け、栽培方法やお困りごとに関する情報提供もお願いできればと考えております。 2. 量産化・販売でご協力いただける企業の皆さま 設計・部品調達・組立でご協力いただける製造パートナー、販売や保守でご連携いただける農機販売店の皆さまを募集しております。 「除草をほったらかしにできる畑」を一緒につくっていただける方、またご紹介いただける方がいらっしゃいましたら、お気軽にご連絡ください。 |
|
